

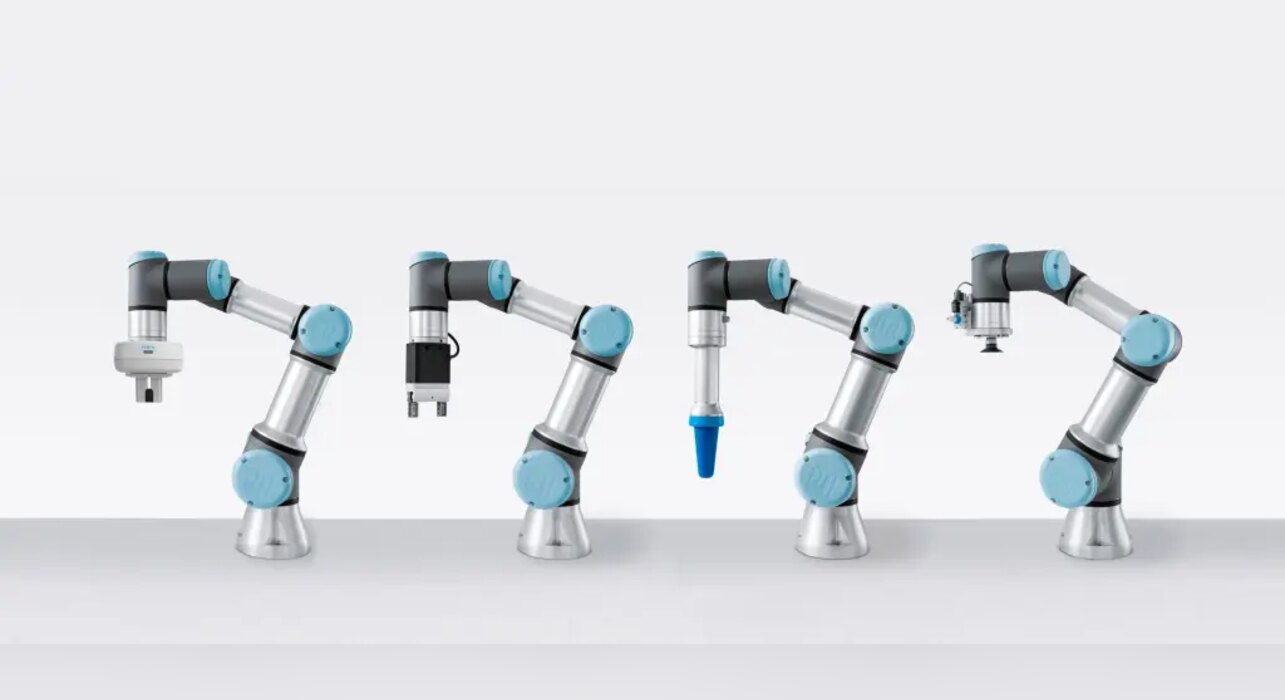
Захват на конце манипулятора — это не просто «насадка». Именно он связывает робота, деталь и технологический процесс, поэтому влияет на надёжность удержания, время цикла, точность позиционирования, расход энергии и сроки пусконаладки. Разбираем, как подойти к выбору по шагам и не переделывать оснастку дважды.
Начинайте с задачи, а не с каталога захватов
Со стороны выбор выглядит просто: деталь нужно взять, перенести и положить, значит, остаётся сравнить модели и выбрать подходящую. Именно здесь проекты по оснащению манипуляторов чаще всего и усложняются без необходимости.
Правильнее сначала описать применение: какая деталь, как она движется, в какой среде работает робот и как он встроен в систему управления. Когда эти факторы понятны, круг вариантов — механический захват, вакуумное решение или комплексная оснастка — сужается сам собой.
Ниже практический порядок из пяти шагов:
- Определить реальное применение: деталь, движение, среду, допуски, требования к гибкости.
- Выбрать принцип захвата: вакуумный или механический — по поведению детали и стабильности процесса.
- Определить архитектуру системы: централизованный или распределённый вакуум, пневматический или электрический привод, интерфейсы с роботом и управлением.
- Подобрать тип захвата: параллельный, угловой, радиальный, трёхпальцевый или адаптивный — исходя из геометрии и движения.
- Проработать и проверить контакт: губки, присоски, допуски, поведение поверхности и испытание в реальных условиях.
Шаг 1. Определите реальное применение
Прежде чем сравнивать технологии, ответьте, что система захвата должна делать на самом деле. Начните с детали и смотрите не на паспортные данные, а на условия реального производства:
- масса и положение центра тяжести;
- геометрия и доступ к точке захвата;
- структура поверхности и трение;
- чувствительность к давлению, следам и деформации;
- положение и ориентация детали в точке взятия;
- требуемая ориентация и точность при укладке;
- допуски по форме, поверхности, положению и массе;
- пыль, масло, влажность, температура, мойка;
- текущие и будущие смены форматов.
Затем оцените движение. Время захвата должно быть как можно короче, но достаточным для задачи, и стоит заранее заложить возможность ускорить процесс. Устойчивого удержания в статике мало: деталь должна оставаться надёжно зажатой, пока робот разгоняется, тормозит, меняет направление и укладывает её на место.
Обычно здесь и возникают сложности. Если профиль движения, время цикла, точка захвата или требования к укладке неясны, оснастка получается сложнее, чем нужно: в неё «на всякий случай» закладывают лишнее усилие, вес и запас прочности.
Главный вопрос шага: как деталь перемещается от точки взятия до точки укладки и сколько времени отведено на то, чтобы захват сработал стабильно?
Шаг 2. Выберите принцип захвата
Первое техническое решение — вакуумный или механический захват. Его определяет применение: как таковой, одна технология не лучше другой.
Когда подходит вакуумный захват
- поверхность детали позволяет получить надёжное уплотнение;
- важна бережная работа с изделием;
- нужно поддерживать большую площадь;
- приходится работать с разными размерами и формами;
- детали плоские, гибкие, чувствительные или неудобные для механического захвата;
- устойчивость повышают несколько точек присоса.
Вакуум хорошо работает с панелями, листами, упаковкой, картонными коробами и многими деликатными изделиями. Но решающую роль играет фактическая поверхность: пористость, шероховатость, кривизна, пыль, масло и утечки способны заметно изменить результат уже в производстве.
Когда подходит механический захват
- у детали есть чёткие кромки, формы или точки захвата;
- позиционирование нужно контролировать точно;
- из-за качества поверхности вакуум работает ненадёжно;
- динамика движения требует прочного удержания;
- форма или сила зажима дают более устойчивую фиксацию;
- деталь нужно удерживать за внутреннюю или внешнюю поверхность.
Механический захват точно управляет положением и движением детали, но форма губок, усилие зажима, контактная поверхность и компенсация допусков должны соответствовать изделию.
Краткое сравнение
| Критерий | Вакуумный захват | Механический захват |
|---|---|---|
| Контакт с деталью | нужна поверхность, обеспечивающая уплотнение | нужны определённые точки контакта |
| Гибкость | отлично для разных форматов и поверхностей | отлично для конкретной геометрии |
| Позиционирование | зависит от расположения присосок и движения | чаще точнее при контролируемой укладке |
| Динамика | учитывать утечки и силу удержания | учитывать усилие, геометрическое замыкание и инерцию |
| Скорость | быстрое создание вакуума эжекторами с высоким расходом и импульсом сброса | работа без дросселей ускоряет открытие и закрытие |
| Чувствительность детали | бережно при правильно подобранной присоске | бережно при правильной форме губок |
| Загрязнение | пыль и масло ухудшают уплотнение | пыль и масло влияют на трение и надёжность удержания |
Поэтому вопрос стоит не «какой захват лучше?», а «какой принцип лучше подходит под поведение конкретной детали, характер движения и требуемую стабильность процесса?»
Шаг 3. Определите архитектуру системы
Когда принцип захвата выбран, наступает очередь архитектуры: захват должен встроиться в общую систему автоматизации.
Для вакуумных решений это выбор между централизованной и распределённой генерацией вакуума. Централизованная удобна при нескольких точках присоса, распределённая полезна там, где важны время отклика, локальное управление или модульные зоны захвата.
Для механических захватов речь обычно идёт о выборе между пневматическим и электрическим приводом:
- Пневматические захваты сочетают небольшие габариты и малый вес с большим усилием (зависит от конструкции). Они хорошо подходят для прочных, быстрых или стеснённых по месту задач, особенно если сжатый воздух уже есть на участке.
- Электрические захваты выбирают, когда важны управляемое позиционирование, регулируемый ход, контроль усилия или обратная связь. Они выручают при частой смене форматов и когда для наладки и диагностики нужны данные о процессе.
В архитектуру также входят:
- ограничения робота по полезной нагрузке и инерции;
- центр тяжести и распределение масс;
- прокладка кабелей и трубок;
- интерфейсы управления и связи;
- экосистема и система управления робота;
- энергопотребление и расход воздуха;
- доступ для обслуживания;
- масштабируемость под будущие варианты изделий;
- требования к датчикам и диагностике.
Именно на этом шаге оснастка перестаёт быть отдельным узлом и влияет на всю систему. Захват может быть правильным как компонент и всё равно создать проблемы, если не вписывается в робота, систему управления или производственный участок.
Главный вопрос шага: какая архитектура подходит всей транспортно-загрузочной системе?
Шаг 4. Подберите тип захвата
Если выбор пал на механический захват, дальше определяем его тип. Это ещё не подбор конкретной модели, а решение о том, как деталь будет подводиться, удерживаться, перемещаться и укладываться. Основные типы:
Параллельный захват
Подходит для прямоугольных и плоскогранных деталей, когда прямолинейное движение губок даёт устойчивую фиксацию. Его применяют при свободном доступе, если деталь можно взять с двух сторон. Время захвата небольшое и зависит от хода губок.
Угловой захват
Губки раскрываются и закрываются по дуге. Полезен, когда нужно компактное движение, а траектория раскрытия хорошо вписывается в окружающее пространство.
Радиальный захват
Даёт больший угол раскрытия. Это помогает, когда губки должны отойти от мешающих контуров или захват должен подходить к детали строго определённым образом.
Трёхпальцевый захват
Чаще всего используется для круглых и цилиндрических деталей: центрирующее движение обеспечивает устойчивое положение. Время захвата тоже небольшое и зависит от хода губок.
Адаптивный захват
Уместен, когда форма деталей меняется или с ними нужно обращаться аккуратно. Захват подстраивается под разные контуры и поддерживает гибкие задачи.
Подходящий тип определяют геометрия, доступ, требования к позиционированию, устойчивость при движении, свободное место и будущая гибкость линии.
Подобрать оборудование можно в каталоге dalse.ru: пневматические и электрические захваты (параллельные, угловые, радиальные, трёхпальцевые) и вакуумные присоски для работы с плоскими и чувствительными деталями.
Главный вопрос шага: как захват должен подойти к детали, удержать, переместить и уложить её в реальном процессе?
Шаг 5. Проработайте и проверьте контакт
Контакт с деталью — тот этап, где проектирование оснастки становится конкретным. Именно мелочи здесь сильнее всего влияют на надёжность удержания.
Для механического захвата проверьте:
- форму и материал губок;
- покрытие поверхности;
- площадь контакта и распределение усилия;
- защиту детали от повреждений;
- компенсацию допусков;
- что даёт работа: геометрическое замыкание или силовое.
Для вакуумного захвата проверьте:
- тип, материал и диаметр присоски;
- форму кромки;
- количество и расположение присосок;
- поведение при утечках;
- компенсацию по высоте;
- контроль вакуума.
Систему захвата можно верно рассчитать на бумаге, и она всё равно не сработает в производстве, если контактный элемент не подходит к реальной поверхности детали. Пыль, масло, кривизна, пористость или разброс поверхности способны изменить результат.
Снизить этот риск помогает проверка. Прежде чем переходить к детальному инжинирингу, сверьте концепцию с реальными условиями:
- надёжно ли деталь держится при движении робота?
- влияют ли допуски на взятие и укладку?
- реалистично ли время цикла при данной скорости захвата?
- как система ведёт себя при пыли, масле, влажности, температуре?
- можно ли обнаружить, что деталь не захвачена?
- достаточно ли простого сигнала «есть/нет» или нужны диагностические значения?
- справится ли концепция с будущими вариантами деталей?
- хватит ли моделирования или нужно испытание на реальном изделии?
Проверка превращает предположения в уверенность, сокращает число переделок, задержки при пусконаладке и избыточные запасы. Испытание в реальных условиях рекомендуется в любом случае.
Подберите захваты и вакуумную технику в каталоге dalse.ru
Под каждый тип захвата из статьи в нашем каталоге есть готовые серии Festo — с наличием и поставкой под заказ.


Также в каталоге: вакуумные эжекторы Festo серии VN · все пневматические захваты · пневматические захваты Camozzi.
Часто задаваемые вопросы
С чего начинать выбор захвата для робота?
С задачи, а не с самого захвата. Сначала опишите изделие, траекторию, время цикла, условия в цеху, требования к укладке и разброс допусков. И только потом сравнивайте принцип захвата, архитектуру системы, тип захвата и способ проверки, а к конкретным моделям переходите в последнюю очередь.
Что лучше: вакуумный или механический захват?
Однозначного победителя нет. Вакуум хорошо подходит для плоских, чувствительных и меняющихся по формату деталей с подходящей поверхностью. Механический захват выигрывает там, где важна сложная геометрия, точное позиционирование и динамичное перемещение. Решает конкретное применение.
От чего зависит надёжность удержания?
От геометрии и поверхности детали, движения робота и ускорений, допусков, конструкции контактных элементов, условий среды и наличия обратной связи. Концепцию нужно проверять в реальных условиях ещё до внедрения.
Какой тип захвата подойдёт для моей задачи?
Параллельный удобен для прямоугольных и плоскогранных деталей, трёхпальцевый — для цилиндрических. Угловые и радиальные выручают, когда важны габариты или угол раскрытия, а адаптивные — когда форма деталей меняется или их нужно брать бережно.
Когда проверять концепцию захвата?
До детальной инженерной проработки и внедрения. Ранняя проверка позволяет заранее оценить допущения по движению, допускам, состоянию поверхности, обратной связи, расходу энергии и будущей гибкости линии.
Материал подготовлен по публикации Festo «How to Choose the Right Robot Gripper»